
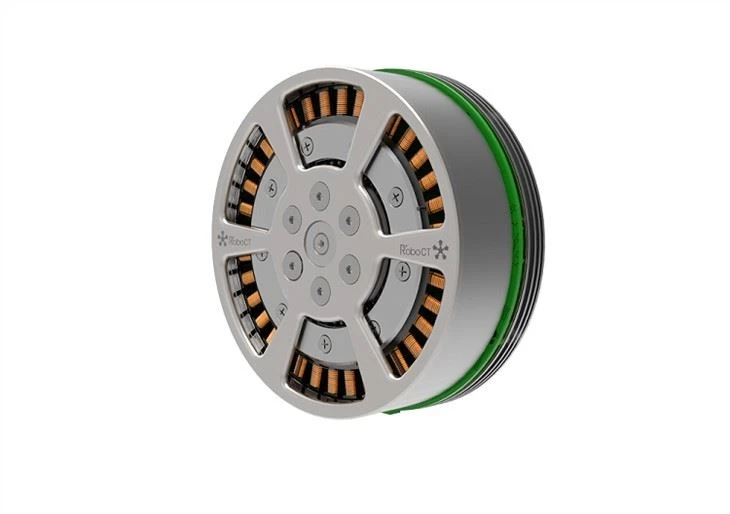
Bürstenloser Gleichstrommotor mit Permanentmagnet
1 、 Produktmerkmale
Hauptmerkmale des Gelenkmoduls:
1. Kompakte Struktur: kompakte Stator- und Rotorstruktur, eingebauter Encoder und Treiber;
2. Schnelle Reaktion: kleines Trägheitsmoment, schnelle dynamische Reaktion;
3. Präzise Steuerung: geringe Drehmomentwelligkeit, einfach zu beschleunigende Steuerung und präzise Positionierung;
4. Klein und präzise: Der Außendurchmesser beträgt nur 115 mm, die großen und mittelgroßen leeren Drahtlöcher sind ultraleicht und gewährleisten effektiv das angemessene Eigengewicht des Roboters.
5. Gebrauchsfertig: Kann direkt mit dem Gelenkmodul und dem mechanischen Antriebsarm verbunden werden.
2 、 Anwendungsszenario
Der bürstenlose Gleichstrommotor mit Permanentmagnet kann für verschiedene Maschinen mehrere Freiheitsgrade bieten. Zum Beispiel erfüllen bionische Roboter, kooperative Roboter, Schweißroboter, Exoskelettroboter und andere Bereiche die Anforderungen verschiedener Branchen wie Industrie, wissenschaftliche Forschung, Handel, medizinische Behandlung usw. mit breiter Anwendung, stabiler Qualität und großem Versand.
3 、 Parametertabelle
Ordnungsnummer | Modell | JA110 |
1 | Außendurchmesser mm | 115 |
2 | Länge mm | 49 |
3 | Gewicht g | 1900 |
4 | Untersetzungsverhältnis | 37.1 |
5 | Spitzendrehmoment Nm | 150 |
6 | Dauerausgangsdrehmoment Nm | 70 |
7 | Motorleistung W. | 280 |
8 | Nennstrom A. | 7.9 |
9 | Versorgungsspannung VDC | 36 |
10 | Nenndrehzahl U / min | 28.3 |
11 | Höchstdrehzahl | 36.3 |
12 | Polarer Logarithmus | 21 |
13 | Encoder-Formular | Gegeninduktivitätsgeber 4501 |
14 | Wiederholte Positioniergenauigkeit | Weniger als 4 Bogenminuten |
15 | Absolute Positioniergenauigkeit | ±0.02° |
16 | Auflösungsvermögen | 8768 |
17 | Bremsform | Software-Bremsen |
18 | Schnittstellen-Design | Integrieren |
Die obigen Parameter dienen nur als Referenz. Unsere Produkttechnologie wird ständig aktualisiert und aktualisiert. Gleichzeitig akzeptieren wir auch die Anpassung und Entwicklung von Kunden.
4 、 Produktdetails


5 、 Fabrik und Qualifikation


7 、 Kundendienst
1 、 Welche Arbeiten sollten vor dem Starten des Servomotors durchgeführt werden?
1) Den Isolationswiderstand messen (mindestens 0,5 m für Niederspannungsmotoren).
2) Messen Sie die Versorgungsspannung, prüfen Sie, ob die Motorverkabelung korrekt ist und ob die Versorgungsspannung den Anforderungen entspricht.
3) Überprüfen Sie, ob die Startausrüstung in gutem Zustand ist.
4) Überprüfen Sie, ob die Sicherung geeignet ist.
5) Überprüfen Sie, ob die Motorerdung und die Nullverbindung gut sind.
6) Überprüfen Sie das Laufwerk auf Defekte.
7) Überprüfen Sie, ob die Umgebung des Motors geeignet ist, und entfernen Sie brennbare Stoffe und andere Kleinigkeiten.
2 、 Was sind die Ursachen für eine Überhitzung der Servomotorlager?
Motor selbst:
1) Die Innen- und Außenringe des Lagers passen zu fest.
2) Es gibt einige Probleme bei der Form- und Positionstoleranz von Teilen, wie z. B. die Koaxialität von Basis, Endabdeckung und Welle.
3) Unsachgemäße Auswahl der Lager.
4) Das Lager ist nicht gut geschmiert oder gereinigt und das Fett enthält Verunreinigungen.
5) Wellenstrom.
In Bezug auf die Nutzung:
1) Unsachgemäße Installation des Geräts, z. B. Anforderungen an die Koaxialität der Motorwelle und der Welle der angetriebenen Gerätewelle.
2) Die Riemenscheibe ist zu fest gezogen.
3) Die Lagerwartung ist nicht gut, das Fett ist unzureichend oder über die Lebensdauer hinaus, trocken und verschlechtert.
3 、 Was ist die Ursache für den unsymmetrischen Drehstrom des Servomotors?
1) Die dreiphasige Spannung ist unsymmetrisch.
2) Schlechtes Schweißen oder schlechter Kontakt eines Phasenzweigs im Motor
3) Kurzschluss oder Phase-zu-Phase-Kurzschluss des Motorwicklungswiderstands drehen.
4) Falsche Verkabelung.
4 、 So steuern Sie die Drehzahl des Servomotors
Der Servomotor ist ein typisches Regelungssystem. Der Untersetzungsgetriebesatz wird von einem Motor angetrieben und sein Anschluss (Ausgangsende) treibt ein lineares Proportionalpotentiometer zur Positionserfassung an. Das Potentiometer wandelt die Winkelkoordinate in eine proportionale Spannung um und gibt sie an die Steuerplatine zurück. Die Steuerplatine vergleicht sie mit dem Eingangssteuerimpulssignal, um einen Korrekturimpuls zu erzeugen, und treibt den Motor vorwärts oder rückwärts an. Die Ausgangsposition des Zahnradsatzes stimmt mit dem erwarteten Wert überein, und der Korrekturimpuls tendiert gegen Null, um dies zu erreichen der Zweck der genauen Positionierung und konstanten Drehzahl des Servomotors.
5 、 Beobachten Sie, ob zwischen Kohlebürste und Kommutator ein Funke vorhanden ist und wie stark der Funken bei laufendem Motor ist
1. Wenn die Oberfläche des Kommutators flach ist, muss er in den meisten Fällen nicht repariert werden.
2. Kein Funke. Keine Reparatur;
3. Wenn mehr als 4 winzige Funken und 1-3 große Funken vorhanden sind, muss der Anker nicht entfernt werden, sondern nur der Kohlebürstenkommutator für das Schleifen von Sandpapier.
4. Wenn mehr als 4 große Funken vorhanden sind, muss der Kommutator mit Sandpapier geschliffen und die Kohlebürste und der Anker entfernt werden.
6 、 So richten Sie die Geberphase des Servomotors auf den Nullpunkt der Rotorpolphase aus
1. Phasenausrichtung des Inkrementalgebers
Das Ausrichtungsverfahren zwischen der Phase des elektronischen UVW-Kommutierungssignals des Inkrementalgebers mit dem Kommutierungssignal und der Rotorpolphase oder der elektrischen Winkelphase ist wie folgt:
(1) Gleichstrom, der kleiner als der Nennstrom ist, wird an die UV-Wicklung des Motors mit einer Gleichstromversorgung u in und V out angelegt, und die Motorwelle ist in einer ausgeglichenen Position ausgerichtet;
(2) Das U-Phasensignal und das Z-Phasensignal des Codierers werden durch ein Oszilloskop beobachtet;
(3) Stellen Sie die relative Position der Geberwelle und der Motorwelle ein.
(4) Beobachten Sie beim Einstellen die Sprungflanke des U-Phasensignals und das Z-Signal des Encoders, bis das Z-Signal auf hohem Pegel stabil ist (Standard-Z-Signal ist niedriger Pegel), und verriegeln Sie die relative Positionsbeziehung zwischen Encoder und Motor.
(5) Drehen Sie die Motorwelle vor und zurück. Wenn nach dem Loslassen der Motorwelle das Z-Signal jedes Mal, wenn die Motorwelle in die ausgeglichene Position zurückkehrt, auf einem hohen Niveau stabilisiert werden kann, ist die Ausrichtung wirksam.
2. Phasenausrichtung des Absolutwertgebers
Die Phasenausrichtung des Absolutwertgebers unterscheidet sich kaum für Einzel- und Mehrfachwindungen. Tatsächlich liegt die Phasenausrichtung der Encodererfassungsphase und des elektrischen Motorwinkels innerhalb eines Kreises. Derzeit besteht eine sehr praktische Methode darin, das EEPROM im Encoder zu verwenden, um die gemessene Phase zu speichern, nachdem der Encoder zufällig auf der Motorwelle installiert wurde
(1) Der Geber wird zufällig auf dem Motor installiert, dh die Geberwelle und die Motorwelle werden konsolidiert und die Geberschale und die Motorschale werden fixiert;
(2) Gleichstrom, der kleiner als der Nennstrom ist, wird an die UV-Wicklung des Motors mit einer Gleichstromversorgung u in und V out angelegt, und die Motorwelle ist in einer ausgeglichenen Position ausgerichtet;
(3) Ein Servotreiber wird verwendet, um den Einzelumdrehungspositionswert des Absolutwertgebers zu lesen, der in dem EEPROM gespeichert ist, das die Anfangsphase des elektrischen Motorwinkels aufzeichnet;
(4) Der Ausrichtungsprozess endet.
7 、 Das Phänomen, dass der Servomotor während der Wartung läuft
Während des Vorschubs tritt das Phänomen der Verschiebung auf und das Geschwindigkeitsmesssignal ist instabil, wie beispielsweise der Encoder Risse aufweist; Die Kabelklemmen haben keinen guten Kontakt, z. B. beim Lösen von Schrauben. Wenn die Bewegung zum Zeitpunkt des Umkehrens von der positiven Richtung in die entgegengesetzte Richtung erfolgt, wird sie im Allgemeinen durch den Rückwärtsspalt der Vorschubübertragungskette oder den übermäßigen Betriebsantriebsgewinn verursacht.
Beliebte label: bürstenloser Gleichstrommotor mit Permanentmagnet, China, Hersteller, Zulieferer, Großhandel, Sonderanfertigung, hohe Qualität
Anfrage senden
