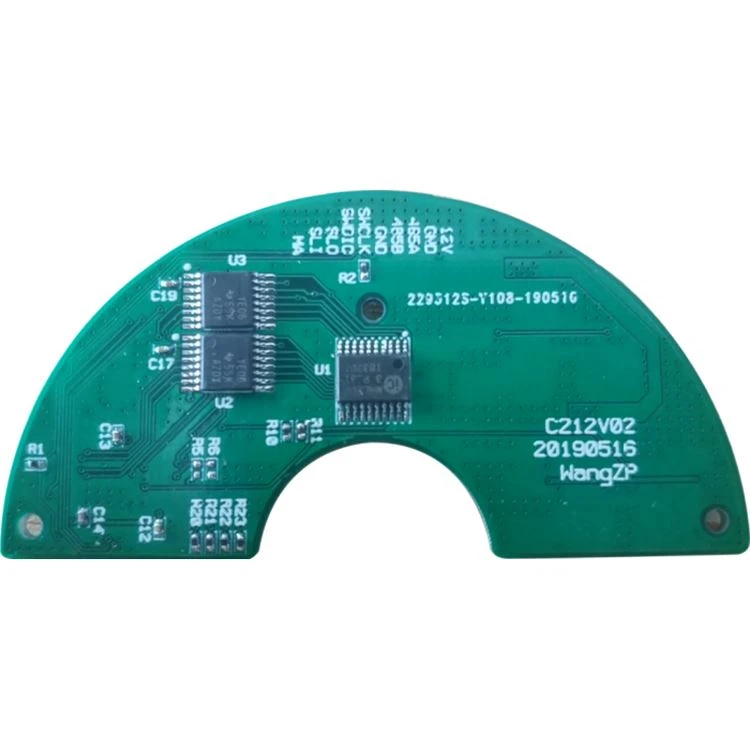
Vervollständigen Sie die autonome Überwachung, Bewegungssteuerung und Alarmsteuerung des Sicherheitspatrouillenroboters in seiner Umgebung über die Befehlsinformationen, die hauptsächlich das Eingabemodul für Befehlsinformationen, das Empfangsmodul für Befehlsinformationen, das Steuermodul für Mikrocontroller und das Kernsteuerungssystem PC104 umfassen. Es ist elektrisch mit dem Befehl, dem Informationsmedienmodul und jedem Einzelchip-Mikrocomputer-Steuermodul verbunden, und das Befehlsinformationseingabemodul und das Befehlsinformationsempfangsmodul senden Signale über Hochfrequenz